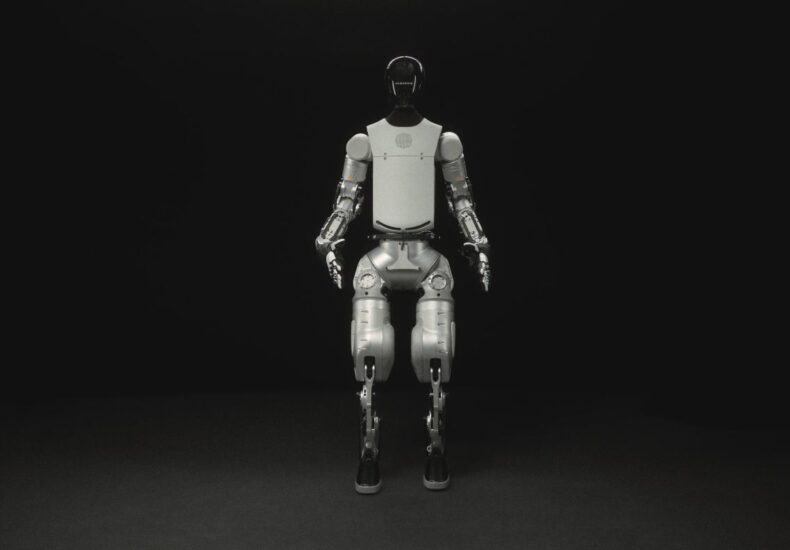
Robot Humanoid: Teknologi Apa yang Membuatnya Bisa Bergerak?
Ketika melihat video robot humanoid seperti Atlas dari Boston Dynamics atau Optimus dari Tesla, pertanyaan pertama yang sering muncul adalah: bagaimana mesin ini bisa bergerak seluwes itu? Jawabannya tidak sesederhana “karena ada motor”. Di balik setiap langkah, genggaman, atau putaran kepala, ada integrasi rumit dari aktuator, sensor, dan algoritma kontrol yang bekerja dalam hitungan milidetik.
Artikel ini akan membongkar lapisan teknologi yang membuat robot humanoid bisa bergerak, mulai dari perangkat keras fisik hingga kecerdasan buatan yang mengaturnya.
Kerangka dan Sendi: Fondasi Gerakan
Robot humanoid dirancang meniru struktur tubuh manusia, sehingga mereka membutuhkan kerangka (skeleton) dan sendi (joint) yang memungkinkan rentang gerak tertentu. Kerangka biasanya terbuat dari material ringan namun kuat seperti aluminium, titanium, atau komposit serat karbon. Material ini penting agar robot tidak terlalu berat untuk digerakkan oleh motornya sendiri, sekaligus cukup kokoh menahan beban dinamis saat berjalan atau melompat.
Sendi pada robot humanoid umumnya diklasifikasikan berdasarkan derajat kebebasan (degrees of freedom / DoF). Misalnya, bahu manusia memiliki tiga derajat kebebasan: mengangkat ke samping, mengangkat ke depan, dan memutar. Robot seperti Atlas memiliki 28 derajat kebebasan di seluruh tubuhnya, memungkinkan gerakan yang mendekati manusia. Setiap sendi ini memerlukan aktuator untuk menghasilkan gaya, dan sensor untuk melaporkan posisi serta torsi.
Aktuator: Otot Penggerak Robot
Aktuator adalah komponen yang mengubah energi listrik menjadi gerakan mekanis. Pada robot humanoid, tiga jenis aktuator paling umum digunakan: motor listrik, aktuator hidrolik, dan aktuator pneumatik.
Motor listrik adalah pilihan paling populer karena presisi, efisiensi, dan kemudahan kontrolnya. Motor brushless DC (BLDC) sering dipasangkan dengan gearbox untuk meningkatkan torsi. Namun, motor listrik memiliki keterbatasan dalam hal rasio daya-terhadap-berat. Untuk robot besar, motor harus cukup kuat untuk mengangkat lengan atau menopang tubuh, tetapi juga cukup ringan agar tidak membebani sendi lain.
Aktuator hidrolik menggunakan fluida bertekanan untuk menghasilkan gaya besar. Boston Dynamics menggunakan sistem hidrolik pada Atlas versi awal karena mampu memberikan tenaga eksplosif untuk melompat atau berlari. Kelemahannya adalah kompleksitas, kebocoran, dan kebutuhan pompa yang berat. Versi terbaru Atlas justru beralih ke aktuator listrik sepenuhnya, menunjukkan tren industri menuju solusi yang lebih ringkas dan mudah dirawat.
Aktuator pneumatik memanfaatkan udara bertekanan. Mereka lebih ringan dan aman untuk interaksi manusia, tetapi sulit dikontrol secara presisi karena kompresibilitas udara. Karena itu, pneumatik lebih sering digunakan pada robot penelitian atau gripper yang membutuhkan kepatuhan (compliance), bukan pada robot humanoid berkinerja tinggi.
Sensor: Umpan Balik untuk Keseimbangan dan Koordinasi
Tanpa sensor, robot hanyalah patung bermotor. Sensor memberikan data real-time tentang posisi, kecepatan, percepatan, gaya, dan lingkungan sekitar. Pada robot humanoid, sensor dibagi menjadi dua kelompok besar: proprioseptif dan eksteroseptif.
Sensor proprioseptif mengukur keadaan internal robot. Contohnya encoder pada setiap sendi untuk mengetahui sudut dan kecepatan rotasi, sensor torsi untuk mengukur gaya yang dihasilkan, dan unit pengukuran inersia (IMU) yang menggabungkan akselerometer dan giroskop untuk mendeteksi orientasi tubuh relatif terhadap gravitasi. IMU sangat krusial untuk menjaga keseimbangan dinamis—tanpa itu, robot tidak akan tahu apakah ia miring ke depan atau ke belakang.
Sensor eksteroseptif mengamati lingkungan luar. Kamera stereo atau depth camera memberikan informasi visual untuk navigasi dan pengenalan objek. Sensor sentuhan (tactile sensor) pada telapak tangan atau kaki membantu robot menyesuaikan genggaman atau merasakan permukaan lantai. Mikrofon dan speaker memungkinkan interaksi suara. Pada robot yang lebih canggih, LiDAR atau radar juga ditambahkan untuk pemetaan ruangan dalam kondisi cahaya minim.
Data dari semua sensor ini digabungkan melalui proses yang disebut fusi sensor. Misalnya, untuk melangkah, robot harus menggabungkan data IMU, posisi sendi, dan visi untuk memutuskan di mana kaki harus mendarat dan seberapa besar gaya yang perlu diberikan.
Kontrol dan Kecerdasan Buatan: Otak di Balik Gerakan
Aktuator dan sensor hanyalah perangkat keras. Yang membuat mereka bekerja harmonis adalah sistem kontrol dan algoritma kecerdasan buatan (AI). Pada dasarnya, robot humanoid menggunakan hierarki kontrol tiga lapis: kontrol tingkat rendah, tingkat menengah, dan tingkat tinggi.
Kontrol tingkat rendah berjalan pada frekuensi sangat tinggi (ratusan hingga ribuan Hertz) dan menangani perintah langsung ke aktuator, seperti “pertahankan torsi 5 Nm pada sendi lutut”. Di sinilah PID controller atau teknik kontrol modern seperti model predictive control (MPC) diterapkan untuk memastikan setiap sendi mengikuti perintah dengan akurat.
Kontrol tingkat menengah berurusan dengan pola gerakan, seperti berjalan, berlari, atau menaiki tangga. Di sinilah konsep zero moment point (ZMP) atau capture point digunakan untuk menjaga keseimbangan dinamis. Alih-alih menghafal setiap langkah, robot menghitung secara real-time di mana pusat massa harus berada agar tidak jatuh, lalu memerintahkan kaki untuk bergerak sesuai perhitungan tersebut.
Kontrol tingkat tinggi melibatkan perencanaan tugas dan pengambilan keputusan. Di sinilah AI modern seperti reinforcement learning (RL) atau model bahasa besar (LLM) berperan. Dengan RL, robot dapat belajar berjalan di medan yang tidak rata melalui simulasi jutaan percobaan, lalu mentransfer kebijakan tersebut ke dunia nyata. LLM memungkinkan robot memahami perintah bahasa alami seperti “ambilkan gelas di meja” dan menerjemahkannya menjadi urutan tindakan fisik.
Contoh nyata integrasi ini adalah robot Optimus dari Tesla yang menggunakan jaringan saraf untuk memproses input kamera dan langsung menghasilkan perintah gerakan sendi, sebuah pendekatan yang disebut end-to-end learning. Sementara itu, Atlas dari Boston Dynamics menggunakan kombinasi kontrol prediktif dan pembelajaran mesin untuk melakukan gerakan akrobatik seperti backflip atau parkour.
Manajemen Daya dan Efisiensi Energi
Robot humanoid tidak bisa bergerak tanpa pasokan energi yang memadai. Sebagian besar robot humanoid modern menggunakan baterai lithium-ion yang ditempatkan di torso untuk menjaga pusat massa tetap rendah. Kapasitas baterai menentukan durasi operasi, yang saat ini masih menjadi kelemahan utama: banyak robot hanya mampu beroperasi 1–2 jam sebelum perlu diisi ulang.
Efisiensi energi sangat dipengaruhi oleh desain aktuator dan strategi kontrol. Misalnya, robot yang menggunakan regenerative braking pada sendi dapat mengembalikan sebagian energi saat menurunkan lengan atau mendarat dari lompatan. Selain itu, pemilihan gearbox dengan efisiensi tinggi dan pengurangan massa komponen bergerak dapat memperpanjang waktu operasi secara signifikan.
Tantangan yang Masih Dihadapi
Meski kemajuan pesat, robot humanoid masih menghadapi beberapa kendala besar. Pertama, masalah keseimbangan di lingkungan yang tidak terduga—lantai licin, tangga sempit, atau dorongan tiba-tiba—masih sulit diatasi sepenuhnya. Kedua, daya tahan dan keandalan komponen mekanis: sendi yang bergerak terus-menerus rentan aus, dan perbaikan seringkali mahal. Ketiga, biaya produksi yang masih tinggi membuat robot humanoid belum terjangkau untuk penggunaan massal.
Namun, arah pengembangan jelas: aktuator yang lebih ringan dan kuat, sensor yang lebih murah dan akurat, serta algoritma AI yang lebih adaptif. Ketika ketiga elemen ini matang, robot humanoid akan semakin dekat dengan kehidupan sehari-hari—bukan hanya di laboratorium atau panggung demonstrasi.
Kesimpulan
Gerakan robot humanoid adalah hasil sinergi antara kerangka mekanis, aktuator sebagai otot, sensor sebagai indra, dan AI sebagai otak. Tidak ada satu teknologi tunggal yang membuat mereka bisa bergerak; justru kombinasi cerdas dari banyak disiplin ilmu—mekatronika, kontrol, ilmu material, dan kecerdasan buatan—yang memungkinkan mesin meniru keluwesan manusia. Memahami lapisan-lapisan ini membantu kita mengapresiasi betapa rumitnya sesuatu yang tampak sederhana: sebuah langkah.
You may also like
Leave a Reply